车载卫星通信系统与自动控制技术的融合研究
引言
随着智能网联汽车和自动驾驶技术的快速发展,车辆对通信的可靠性和覆盖范围提出了更高要求。传统地面蜂窝网络在偏远地区、高速公路、海洋及灾害场景下存在覆盖盲区,而车载卫星通信系统能够提供全球无缝连接,成为弥补地面网络不足的关键技术。与此通信与自动控制技术的深度融合,使得车辆能够实时获取远端控制指令、上传自身状态,并实现远程监控与自主决策。本文围绕车载卫星通信系统的产品形态、关键技术以及通信与自动控制技术的协同研究展开探讨。
一、车载卫星通信系统概述
车载卫星通信系统是指安装在车辆上,利用卫星链路实现语音、数据、视频等业务传输的通信系统。其典型组成包括:
- 卫星终端:含天线、射频模块、基带处理单元,负责与卫星建立链路。
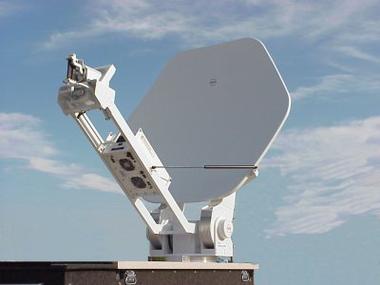
- 天线系统:分为机械式、相控阵及混合式,需具备动态跟踪能力。
- 调制解调与协议栈:支持DVB-S2X、5G NTN等标准,实现高效编码调制。
- 网关与地面站:连接卫星与地面核心网,完成业务落地。
- 车载控制单元:与车辆CAN总线、自动驾驶域控制器交互,实现通信与控制的耦合。
产品形态上,可分为前装式(集成于车顶T-Box)和后装式(便携终端)。典型应用包括:应急通信、车队管理、远程驾驶、OTA升级回传等。
二、通信与自动控制技术的融合需求
车载卫星通信不仅是“管道”,更是控制闭环的一部分。在自动驾驶和远程控制场景中,通信系统需满足:
- 低时延:远程控制指令需在百毫秒内到达,否则影响控制稳定性。
- 高可靠:链路中断可能导致车辆失控,需具备冗余与快速切换。
- 高精度同步:分布式控制需要纳秒级时间同步。
- 动态QoS保障:根据控制重要性分配带宽与优先级。
这些需求推动了通信与自动控制技术的交叉研究,涉及网络控制理论、边缘计算、协议优化等多个领域。
三、关键技术研究
1. 动态波束跟踪与稳相控制
车辆运动导致天线指向快速变化,需采用相控阵电子扫描或机械-电子混合跟踪。结合GPS/IMU信息,通过预测算法提前调整波束,保证链路增益。自动控制中的模型预测控制(MPC)可用于天线伺服系统,提高跟踪精度。
2. 通信-控制联合优化
传统分层设计将通信与控制分离,难以达到全局最优。联合优化将控制性能指标(如超调量、稳定时间)纳入通信资源分配,例如:基于控制误差动态调整重传次数、调制编码策略。研究表明,该方法可显著降低远程控制中的跟踪误差。
3. 时延补偿与预测控制
卫星链路传播时延较大(GEO约250ms,LEO约20-50ms),对闭环控制不利。可采用Smith预估器、网络预测控制等方法,在控制器中补偿时延。利用边缘计算在卫星网关侧部署控制代理,缩短响应环路。
4. 链路冗余与异构切换
集成卫星、5G、Wi-Fi等多种链路,通过多径TCP、MP-QUIC等协议实现无缝切换。自动控制层面需设计切换感知的控制器,避免因链路变化导致系统振荡。
5. 安全与可信控制
卫星链路易受干扰和攻击,需在通信层加密认证,并在控制层设计入侵容忍机制。例如,采用区块链记录控制指令,或通过雾计算节点验证指令合法性。
四、典型应用场景
- 远程驾驶:操作员通过卫星链路远程控制车辆,需结合视频回传与低时延指令通道。
- 车队协同:多车通过卫星互联,形成编队控制,通信拓扑动态变化。
- 应急救灾:地面网络瘫痪时,卫星通信恢复车辆调度与控制。
- 矿区/港口:无地面网覆盖,自动驾驶矿卡依赖卫星实现监控与遥控。
在这些场景中,通信与自动控制技术必须协同设计,才能保证系统稳定与安全。
五、挑战与展望
当前面临的主要挑战包括:
- 成本与功耗:相控阵天线成本高,车载功耗受限。
- 频谱协调:卫星与地面5G频谱共享需动态管理。
- 标准化:5G NTN与自动驾驶控制接口尚未统一。
- 测试验证:缺乏大规模现场测试环境。
随着低轨星座(如Starlink、OneWeb)的普及,车载卫星通信将向宽带化、低成本化发展。通信与自动控制的深度集成将推动“通感算控”一体化,使车辆成为真正的移动智能节点。
结论
车载卫星通信系统产品已从单一通信终端演变为通信-控制融合平台。通过动态波束跟踪、通信-控制联合优化、时延补偿等技术,能够实现远程驾驶、车队协同等高要求应用。需要进一步突破关键元器件、协议标准与安全架构,以支撑全天候、全地域的智能网联汽车发展。
如若转载,请注明出处:http://www.mjzsxxkj.com/product/13.html
更新时间:2026-10-23 11:11:23