工业自动化中多协议设备通信与自动控制技术研究
引言
随着工业4.0和智能制造的深入推进,工业自动化系统不再局限于单一厂商或单一协议的封闭环境。现代工厂中,PLC、DCS、运动控制器、智能仪表、机器人、AGV等设备往往来自不同制造商,采用多种通信协议共存。如何实现异构设备之间的可靠通信,并在此基础上构建高效的自动控制策略,已成为通信与自动控制技术交叉领域的研究热点。
一、工业自动化中常见通信协议及其特点
当前工厂中广泛应用的通信协议可大致分为以下几类:
- 现场总线协议
- Profibus DP/PA:广泛用于过程自动化与工厂自动化,支持主从通信,实时性较好。
- Modbus RTU/TCP:简单、开放,适用于低速监控和远程IO。
- CANopen:基于CAN总线,常用于运动控制与嵌入式设备。
- DeviceNet:基于CAN,适用于低压电器与传感器网络。
- 工业以太网协议
- EtherCAT:高实时性,拓扑灵活,适合运动控制与高速IO。
- Profinet:支持实时(RT)和等时同步实时(IRT),与IT网络兼容。
- EtherNet/IP:基于标准以太网和TCP/IP,支持通用工业协议(CIP)。
- SERCOS III:面向运动控制,循环周期可低至微秒级。
- 无线与物联网协议
- WirelessHART、ISA100.11a:用于过程仪表无线监测。
- LoRa、NB-IoT、5G:适用于广域低功耗或低时延场景。
- MQTT、OPC UA:面向云端与信息系统集成。
不同协议在实时性、确定性、带宽、拓扑结构和成本上各有侧重。多协议共存带来互通困难,例如Modbus设备难以直接接入EtherCAT主站,不同协议的时钟同步机制也不一致。
二、多协议通信的关键技术
2.1 协议转换与网关技术
协议网关是实现异构网络互联的基础。常见方式包括:
- 透明网关:在应用层实现数据映射,如Modbus TCP转Profinet。
- 协议栈转换:将一种协议的帧格式、通信机制等效转换为另一种协议的数据流,如EtherCAT转CANopen。
- 语义映射:针对过程数据、诊断信息和参数配置,统一对象字典或信息模型,如基于OPC UA的信息模型映射。
2.2 统一通信架构与OPC UA
OPC UA(IEC 62541)已成为跨协议统一通信的重要技术。它提供:
- 平台无关的面向服务架构(SOA);
- 内置信息建模,可将不同协议的设备抽象为统一对象;
- 支持发布/订阅模式,适配TSN等实时网络。
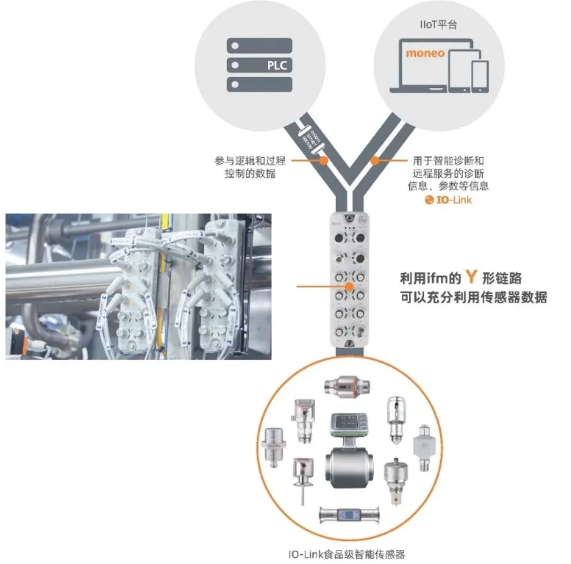
通过OPC UA网关或嵌入式服务器,可将Profibus、Modbus、EtherCAT等设备的数据统一接入上层SCADA或MES,并为自动控制提供一致的地址空间。
2.3 时间同步与实时调度
多协议网络的时间基准不同会影响控制精度。IEEE 1588(PTP)可实现亚微秒级同步,已由EtherCAT、Profinet IRT、EtherNet/IP CIP Sync等协议采纳。研究表明,在混合协议网络中部署边界时钟和透明时钟,可将同步误差控制在±1微秒以内,满足高速运动控制要求。
2.4 网络融合与资源管理
采用TSN(时间敏感网络)作为统一链路层,可承载多种工业协议流量。通过时间感知调度器、帧抢占和流量整形,确保关键控制流量的低时延、低抖动。实验表明,在TSN上混合承载EtherCAT、Profinet和视频流,控制循环周期可稳定保持1ms以下。
三、面向多协议环境的自动控制技术
3.1 数据驱动与模型预测控制
在多协议采集的海量数据基础上,可构建设备与过程的数字孪生模型。采用模型预测控制(MPC)对异构执行器进行协调。例如,将EtherCAT伺服轴、Profinet变频器和Modbus温度控制器统一建模为状态空间方程,滚动优化控制量,可显著改善多轴同步精度和非线性过程控制品质。
3.2 自适应与事件触发控制
由于不同协议设备的响应速度差异较大,传统周期控制可能导致快设备等待慢设备。事件触发控制允许各设备在必要时才发送控制更新,通信资源利用率提升30%以上,同时保持系统稳定性。
3.3 边缘计算与分布式控制
在车间部署边缘控制器(如基于x86或ARM的工业PC),运行软PLC或实时Linux内核,通过协议栈解析多种协议并与云端协同。边缘节点可直接执行本地闭环控制,降低对中心服务器的依赖,提高系统响应速度和可靠性。
四、典型应用案例
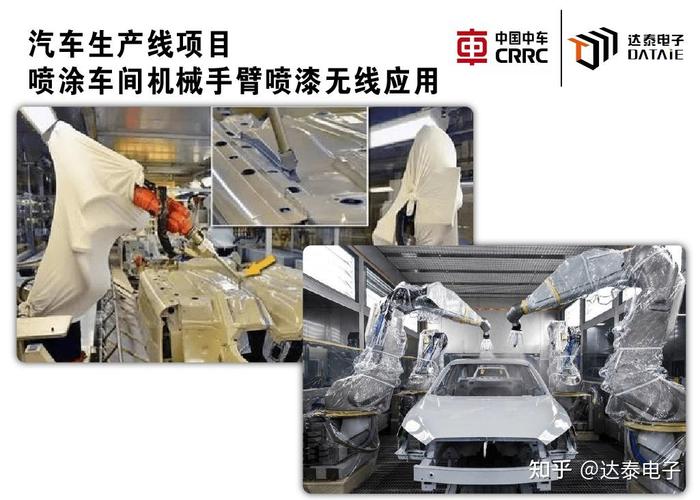
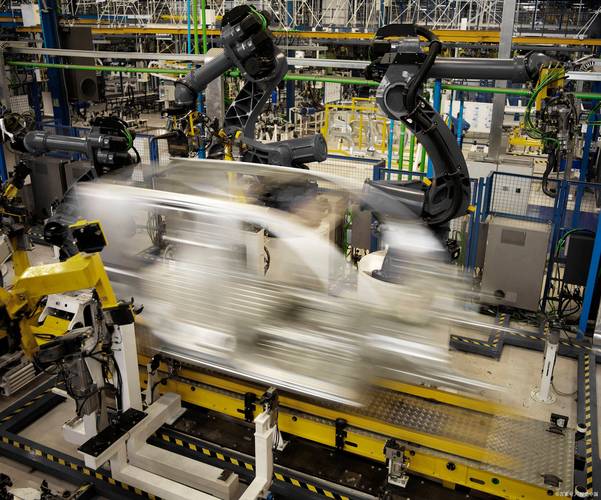
- 汽车焊装车间:机器人本体采用EtherCAT,焊枪控制器采用DeviceNet,安全模块采用Profinet。通过协议网关和OPC UA服务器实现焊接参数、机器人和安全信号的集成,结合MPC优化焊接节拍,产能提升12%。
- 锂电池卷绕机:张力控制采用CANopen,卷绕伺服采用EtherCAT,上层MES采用Modbus TCP。利用TSN统一承载,拉线良品率提升5%。
- 智能水厂:远程泵站采用LoRa和Modbus RTU混杂组网,通过边缘网关汇总至基于OPC UA的SCADA,并结合模糊PID实现多泵站协同调度,能耗降低15%。
五、挑战与展望
- 实时性与兼容性平衡:通用协议转换往往引入不可预测延迟,需深入研究硬件加速和确定性路由。
- 网络安全:多协议互连扩大攻击面,需将深度包检测和零信任机制融入网关与控制层。
- 标准化语义互操作:OPC UA信息模型需进一步覆盖各类设备行规,实现即插即用。
- 人工智能融合:利用强化学习动态调整协议网关参数和控制器参数,提高复杂工况下的自适应能力。
- TSN与5G协同:有线TSN与无线5G专网融合,为移动机器人和柔性产线提供无缝通信。
结论
在多协议设备广泛应用的工业现场,通信与自动控制已密不可分。通过协议网关、OPC UA统一架构、时间同步和TSN网络融合,可以有效打破信息孤岛,为模型预测控制、事件触发控制和边缘计算等先进控制方法提供支撑。随着工业AI和确定性网络的成熟,多协议异构系统的协同控制将迈向更高水平的智能化、柔性化与安全性。
如若转载,请注明出处:http://www.mjzsxxkj.com/product/26.html
更新时间:2026-10-23 08:29:55